-
Correo electrónico
457695147@qq.com,825153992@qq.com
- Teléfono
-
Dirección
No. 4 - 1 - 1733, Plaza Internacional simaqiao dongli, Distrito de chenghua, Chengdu
Categorías de producto
Chengdu aicong Electronic Technology co., Ltd.

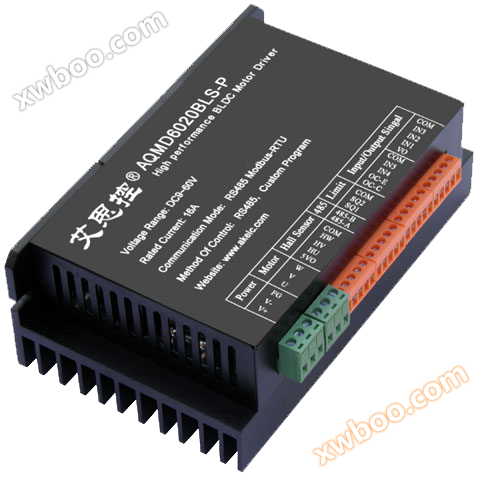
Controlador de motor cepillado de corriente continua aqmd6020ns - B2
NegociableActualización en07/28
- modelo
- Naturaleza del fabricante
- Productores
- Categoría de producto
- Lugar de origen
Descripción general
◆ tensión de soporte de 9V a 60v, corriente máxima de salida 20a (no doble) / 30a (doble), corriente nominal 16a.
Detalles del producto

Características funcionales
| ◆ tensión de soporte de 9V a 60v, corriente máxima de salida 20a (no doble) / 30a (doble), corriente nominal 16a. |
|
◆ soporte de potenciómetros, PWM、 Frecuencia, señal analógica de 0 a 5 / 10v y nivel ttl, - 3,3v ~ + 3,3v señal analógica diferencial, rs485 varios métodos de control |
|
◆ protección de voltaje de modo común 485, soporte de comunicación multiestación rs485, soporte del Protocolo de comunicación modbus - rtu |
| ◆ apoya la regulación de velocidad del ciclo de trabajo (regulación de tensión), el control del par (regulación de corriente), la regulación de velocidad de circuito cerrado de autoprueba (estabilización de velocidad), la regulación de velocidad de circuito cerrado del generador de medición de velocidad externo (estabilización de velocidad) y una variedad de métodos de regulación de velocidad. |
| ◆ admite que la inversión positiva del motor se ajuste por separado, y el Potenciómetro doble puede ajustar la velocidad positiva / inversa por separado; Se puede configurar y almacenar la velocidad positiva / inversa a través de 485, y se puede controlar el arranque, parada y dirección a través del interruptor o la tecla. |
| ◆ control de ajuste de la corriente del motor eip, precisión de control de la corriente 0.1a, la corriente máxima de arranque / carga y la corriente de frenado se pueden configurar por separado; Apoyar la sobrecarga del motor y bloquear el límite de corriente para evitar que el exceso de corriente dañe el motor; Apoya el frenado de corriente constante (freno), el tiempo de frenado del motor es corto y la fuerza de impacto es pequeña. |
| ◆ el proceso de cambio de dirección se controla automáticamente, y el frenado suave y el control de arranque suave se realizan automáticamente. |
| ◆ apoyar el límite del interruptor de límite externo y el límite de bloqueo |
| ◆ frecuencia PWM de 18khz, velocidad del motor sin ruido de PWM |
| ◆ todas las interfaces están protegidas por des y pueden adaptarse a entornos de campo complejos |
| ◆ el uso de carcasas de grandes radiadores de aleación de aluminio engrosadas tiene un buen efecto de disipación de calor |
Resumen de los principios
Este conductor utiliza la tecnología líder de detección precisa de corriente del Circuito del motor, la tecnología de autodetección de velocidad del motor de corriente continua cepillada, la tecnología de frenado de corriente constante de corriente regenerativa (o freno) y la poderosa tecnología de ajuste IDP para controlar perfectamente el arranque del motor, el control de frenado (freno) y la protección de conmutación y bloqueo, el tiempo de respuesta del motor es corto y la resistencia es pequeña, la regulación de la corriente de salida en tiempo real evita el sobrecorriente y protege eficazmente el motor y el conductor.
| Control de arranque del motor:El modo de arranque suave de la regulación automática de la corriente eléctrica, el arranque del motor es rápido sin una fuerte vibración de retroceso. Admite la configuración del tiempo de aceleración y desaceleración. |
| Control de frenado del motor:El modo de frenado de consumo de energía ajustado automáticamente por la corriente eléctrica, el tiempo de frenado del motor es corto sin fuertes vibraciones de impacto. Admite la configuración del tiempo de frenado. |
| Control de marcha atrás del motor:El proceso de cambio positivo y inverso del motor está controlado internamente por el conductor, que realiza automáticamente el frenado suave y el control de arranque suave, sin importar cuán frecuente sea el cambio de la señal de cambio, no causará daños al conductor o al motor. |
| Control del par del motor:El control del tamaño del par del motor se realiza ajustando el tamaño de la corriente de salida. |
| Control de velocidad de autocontrol y estabilización del motor:La velocidad del motor se mide indirectamente a través de la medición de la frecuencia de fluctuación de la corriente eléctrica del motor, y la velocidad estable se logra mediante el método de ajuste idp. |
| Protección contra sobrecarga y bloqueo del motor:Cuando el motor está sobrecargado, el conductor limitará la salida de corriente para proteger eficazmente el motor; Cuando el motor está bloqueado, el conductor puede detectar el Estado y frenar el motor. |
| Supresión de interferencias internas:El acoplamiento entre el circuito de conducción y el circuito de control a través del consumo de interferencia y la supresión de interferencia instantánea puede garantizar efectivamente que el circuito de control no se vea afectado por la interferencia del Circuito de conducción. |
| Supresión de interferencias externas:Se utilizan dispositivos de protección ESG y circuitos de descarga estática para proteger todas las interfaces de esg, de modo que el circuito interno funcione de manera estable y proteja los dispositivos internos de ser dañados por la electricidad estática instantánea de alta tensión añadida a la interfaz. |
Parámetros técnicos
| Proyecto | Parámetros |
|---|---|
| Tensión de entrada de la fuente de alimentación |
DC 9V~60V |
| Corriente de salida nominal | 16A |
| Corriente máxima de salida | 20a (no doble corriente) / 30a (doble corriente) |
| Corriente máxima de frenado suave | 6A |
| Corriente máxima del freno de conexión corta | 100A |
| Número de canales de salida | Un solo camino |
| Resistencia del potenciómetro | 10K~50K |
| El puerto de la señal de entrada acepta el rango de voltaje | Puerto digital / analógico, Puerto límite: - 0,5v ~ + 26,5v; Puerto 485: - 0,5v ~ + 5,5v |
| Rango de señal analógica de un solo extremo | 0~10V |
| Rango de señal analógico diferencial | -3.3V~+3.3V |
| Rango de voltaje del nivel lógico | Cualquier en el rango de 0 a 24v, lvttl, ttl, hvttl, etc. |
| Rango de parámetros de comunicación rs485 | La tasa de Baud es de 1200 a 115.200 bps, el bit de datos es de 8, admite paridad, sin verificación, y el bit de verificación y el bit de parada son de 2 dígitos. |
| Soporte para modbus | Soporte modbus - rtu, soporte de códigos funcionales 03h, 06h y 10h, se puede configurar desde el rango de dirección de la estación 1 hasta 128, soporte de radiodifusión |
| Resolución de detección de corriente | 0.025A |
| Precisión del control de flujo constante | 0.05A |
| Rango de regulación de velocidad del ciclo de trabajo | 0,1% - 99,9% |
| Rango de medición de temperatura | - 40 ° C a 125 ° C |
| Control de límite | Apoyo; Se pueden conectar dos interruptores de límite externos para limitar o bloquear el límite de tiempo. |
| Arranque suave / freno suave | Apoyo; Se puede limitar el flujo para iniciar, frenar y establecer el tiempo de aceleración, desaceleración y amortiguación del freno. |
| Protección contra sobrecorriente / bloqueo | Apoyo; Salida de flujo de límite de tiempo de sobrecorriente; Se puede detener durante el bloqueo. |
| Protección contra la conexión de la fuente de alimentación | Protección anti - conexión de seguro de fusión rápida 30a incorporada |
| Protección contra cortocircuitos de salida | Detección instantánea de gran corriente y protección incorporada de fusibles de fusión rápida 30a |
| Tiempo de acción del freno | El frenado suave suele ser de 0,1s a 0,5s |
| Temperatura de funcionamiento de la placa base | - 25 ° C a 80 ° C |
| Tamaño exterior | 13,6 cm × 8,2 cm × 4,5 cm |
Definición de tamaño

El tamaño es de 13,6 cm x 8,2 cm x 4,5 cm. el diámetro del agujero de instalación es de 4 mm y la distancia entre el centro del círculo del agujero de instalación y el lado es de 6 mm.
Definición de la interfaz

Nota: el cableado de la fuente de alimentación o la interfaz del motor nunca debe combinarse con un potenciómetro, límite o interfaz de comunicación, de lo contrario algunos dispositivos del conductor pueden quemarse. Tampoco conecte el suelo de alimentación o el suelo de la señal de control a la carcasa, de lo contrario puede causar un funcionamiento inestable del conductor. Si las condiciones lo permiten, la carcasa debe estar conectada a la tierra.
Configuración del interruptor de marcación
1. configuración del modo de control
| SW1-SW7 | SW8 | Modo de control |
|---|---|---|
| Arbitrario | OFF | Modo de control de Potenciómetro / señal analógica |
| Dirección desde la máquina | ON | 485 modo de control de comunicación |
2. configuración de la corriente nominal del motor
| SW1-SW3 | SW4-SW7 | SW8 | Valor de corriente nominal del motor |
|---|---|---|---|
| OFF OFF OFF | Arbitrario | OFF | Corriente nominal con configuración de Puerto serie, por defecto 14a |
| ON OFF OFF | Arbitrario | OFF | 8A |
| OFF ON OFF | Arbitrario | OFF | 10A |
| ON ON OFF | Arbitrario | OFF | 12A |
| OFF OFF ON | Arbitrario | OFF | 14A |
| ON OFF ON | Arbitrario | OFF | 16A |
| OFF ON ON | Arbitrario | OFF | 18A |
| ON ON ON | Arbitrario | OFF | 20A |
3. configuración del modo de regulación de velocidad
| SW5-SW7 | SW8 | Modo de regulación de velocidad |
|---|---|---|
| OFF OFF OFF | OFF | Potenciómetro único / / señal analógica / regulación de velocidad PWM |
| ON OFF OFF | OFF | Doble Potenciómetro / señal analógica / regulación de velocidad PWM |
| OFF ON OFF | OFF | - 3,3v ~ + 3,3v regulación de velocidad de señal analógica diferencial |
| ON ON OFF | OFF | Regulación de velocidad de par constante de doble Potenciómetro / doble señal analógica Dua única |
| OFF OFF ON | OFF | Un solo Potenciómetro 0 a 5 / 10v señal analógica autocontrol velocidad de circuito cerrado y regulación de velocidad |
| ON OFF ON | OFF | Doble Potenciómetro 0 a 5 / 10v señal analógica autoprueba velocidad de circuito cerrado y regulación de velocidad |
| OFF ON ON | OFF | Regulación de velocidad de circuito cerrado del generador de medición de velocidad externo con señal analógica de 0 a 5v de un solo Potenciómetro |
| ON ON ON | OFF | El puerto serie preestablece la velocidad de inversión positiva |
4. configuración del tiempo de parada de bloqueo
| SW4 | SW8 | Tiempo de parada de bloqueo |
|---|---|---|
| OFF | OFF | Utilizando el tiempo de bloqueo configurado en el puerto serie, el freno de bloqueo (freno) no se realiza por defecto. |
| ON | OFF | Freno de límite (freno) después de bloquear durante 1 s |
Ejemplo típico de conexión
1. método de conexión del control de punto de regulación de velocidad PWM de un solo Potenciómetro

Cuando el modo de control de arranque utiliza un Potenciómetro para regular la velocidad, el modo de activación debe configurarse como modo de arranque. el proceso de trabajo es: el interruptor k1 está cerrado, el motor está girando hacia adelante y el Potenciómetro se utiliza para regular la velocidad; K1 está apagado y el motor se detiene; Cuando el motor se detiene después del límite de rotación positiva, el cierre de k1 no es válido; K2 cerrado, el motor se invierte y se utiliza un Potenciómetro para regular la velocidad; K2 está apagado y el motor se detiene; Cuando se invierte el límite, el motor se detiene y luego se cierra K2 no es válido.
2. conexión del modo de regulación de velocidad PWM de un solo chip

Este método de conexión puede lograr la regulación de la velocidad del motor a través de la señal PWM de un solo chip: La fuente de alimentación del microcomputador de un solo chip está conectada al puerto com del módulo de conducción; El pie in1 está conectado a la salida PWM del chip de un solo chip para la regulación de la velocidad; El in2 y el in3 están conectados a los dos Io del microcomputador de un solo chip para controlar la inversión positiva del motor.
3. método de conexión del modo de regulación de velocidad PWM del doble Potenciómetro

Este método de conexión puede utilizar un Potenciómetro para ajustar la velocidad de la inversión positiva del motor, controlar la dirección de rotación del motor a través del interruptor y limitar la inversión positiva a través del interruptor de límite.
4. el método de conexión del modo de regulación de velocidad de voltaje analógico del PLC
Este método de conexión puede lograr la regulación de la velocidad del motor a través de la cantidad simulada de plc, cambiar la dirección de rotación del motor a través de un relé / Transistor y corregir el límite de inversión positiva a través de un interruptor de límite. Cuando el valor de tensión ao del volumen analógico es 0v, el motor se detiene; Cuando el valor de voltaje ao es de 0 a 10v, el ciclo de trabajo de salida es directamente proporcional al valor de voltaje ao.
5. conexión del control de autoprotección de velocidad preestablecido

El proceso de trabajo de este modo de control de contacto autoprotegido es: presione b1, el motor gira hacia adelante, presione B3 o no se detendrá hasta que el interruptor de límite de rotación positiva active el motor, o puede presionar B2 para que el motor se invierta; Presione b2, el motor se invierte, presione B3 o no se detendrá hasta que el interruptor de límite inverso active el motor, o puede presionar B1 para que el motor gire hacia adelante; B3 es detener la tecla por la fuerza.
6. 485 método de conexión para el control de múltiples máquinas de comunicación

Las líneas de comunicación 485 de cada unidad se conectan en paralelo de acuerdo con a - A y B - b, y luego se conectan con una estación principal 485. todos los conductores deben estar conectados de señal a señal con la estación principal 485. la estación principal 485 opera de forma independiente cada unidad a través de la dirección de estación secundaria configurada por la unidad. La dirección configurada para cada unidad debe ser única y no debe repetirse con otras unidades.
Clasificación: productos estándar
Producto similar Recomendar